Sim2Realとは?基本的な仕組みやメリットからギャップ、活用例まで

目次
- ▼1. Sim2Real(Simulation to Real)とは
- ▼2. Sim2Realが求められる背景
- ▼3. Sim2Realによる学習・検証の基本的な流れ
- ▼4. Sim2Realを導入・活用するメリット
- ・実機を使った開発コストを低減できる
- ・学習や検証にかかる時間を短縮できる
- ・危険な動作も安全に検証できる
- ・デジタルツインで完成イメージを共有できる
- ▼5. Sim2Realで生じるリアリティギャップとは
- ▼6. Sim2Realのリアリティギャップを小さくする方法
- ・ドメインランダム化
- ・ドメイン適応
- ・システム同定
- ▼7. Sim2Realの活用分野
- ・ヒューマノイドロボット・フィジカルAI
- ・自動運転
- ・物流・倉庫
- ▼8. Sim2Realを導入・活用する際の注意点
- ・最初から大規模なシミュレーション環境を構築しない
- ・シミュレーションだけで判断せず実機で検証する
- ▼9. まとめ
Sim2Realとは、仮想空間で行ったシミュレーションの学習結果を、現実世界のロボットや機械に適用する技術である。実機だけで開発を進めると、コストや時間、安全性の面で限界があるが、Sim2Realを活用すればこうした課題を解決しながら開発を効率化できる。
本記事では、Sim2Realの基本的な仕組みから、導入するメリット、開発の障壁となる「リアリティギャップ」とその対処法、ヒューマノイドロボットや自動運転などの活用分野まで、具体的に解説する。Sim2Realの活用を検討している方は、ぜひ参考にしてほしい。
Sim2Real(Simulation to Real)とは
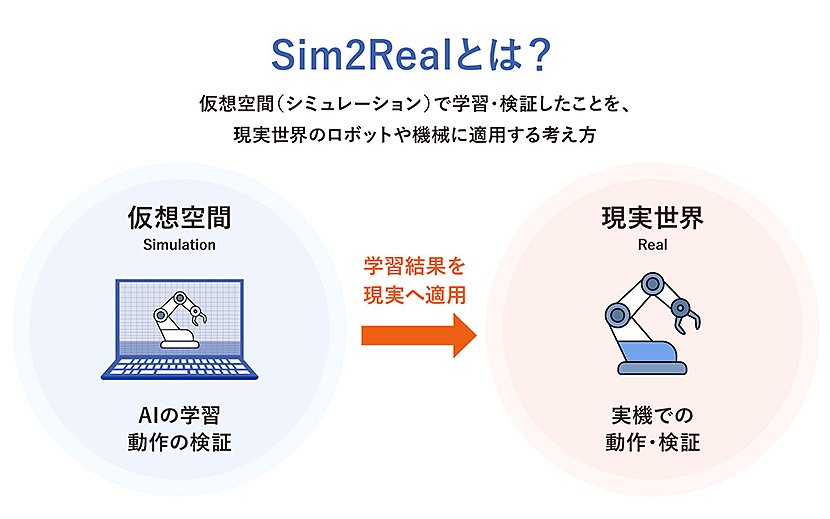
Sim2Real(Simulation to Real)とは、仮想空間でシミュレーションを行い、その学習結果を現実世界のロボットや機械などに適用する技術である。
このシミュレーション環境の基盤として、設備や作業場などを仮想空間上に再現するデジタルツインが利用されている。例えばロボットアームの動作学習では、まず工場の生産ラインをデジタルツイン上に再現し、部品を掴むなどの動作をAIに学習させてから実機で検証を行う。
これは、フライトシミュレーターで操縦感覚を人が覚えてから本物の飛行機を操縦する作業に近い。
ただし、仮想空間と現実世界の環境は完全に一致するとは限らない。シミュレーションでは問題なく動作していても、実機ではセンサーの誤差などの影響によって、想定どおりに動かないケースも想定される。
このような仮想空間と現実世界の差は「Sim2Realのリアリティギャップ」と呼ばれる。リアリティギャップについては後の章で解説する。
Sim2Realが求められる背景
Sim2Realが求められる背景として、AIやロボットを現実世界だけで学習・検証するには、時間やコスト、安全性の面で限界があるという点が挙げられる。
例えば、現実世界にあるロボットや車両などを使って学習を行う場合、事故や故障のリスクが伴ううえ、修理や部品交換のコストもかさむだろう。
一方、仮想空間であればこうしたリスクを負うことなく、さまざまな状況下で何度でも試行錯誤しながら、動きのパターンをAIに学習させられる。現実世界だけでは難しい学習や検証作業を効率化できることから、AIやロボットを実用化する手段としてSim2Realが注目されている。
Sim2Realによる学習・検証の基本的な流れ
Sim2Realは、大きく分けて次の4ステップで学習や検証などを進めていく。
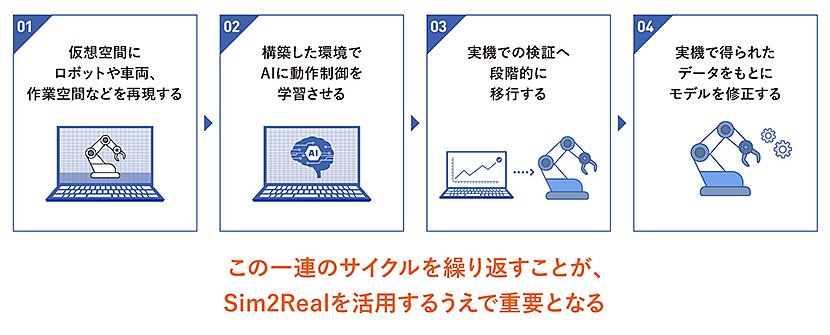
ステップ1では、仮想空間上に現実世界を再現したシミュレーション環境を構築する。現実の作業環境でロボットなどが失敗しやすい条件を優先的に再現することがポイントとなる。
ステップ2では、シミュレーション環境でAIに動作制御を学習させる。ここで代表的に用いられる手法が強化学習である。AIが試行錯誤を重ねながら、望ましい動作ほど高い報酬を得られる仕組みで学習を進めていく。
また、障害物や摩擦などの条件をランダムに変化させることで、さまざまな状況に対応できるモデルを目指す。これは「ドメインランダム化」と呼ばれ、後の章で詳しく解説する。
ステップ3では、シミュレーションである程度の成果を確認した後に、実機を用いた検証へ段階的に移行する。
ステップ4では、実機での検証で得られたデータをもとにモデルを修正し、仮想空間と現実の差を少しずつ縮めていく。
こうした構築・学習・検証・修正のサイクルを繰り返しながら精度を高めていくことが、Sim2Realを活用するうえで重要となる。
Sim2Realを導入・活用するメリット
ここでは、Sim2Realを導入・活用する4つのメリットを解説する。
●実機を使った開発コストを低減できる
●学習や検証にかかる時間を短縮できる
●危険な動作も安全に検証できる
●デジタルツインで完成イメージを共有できる
実機を使った開発コストを低減できる
Sim2Realを活用すると、実機を使った試験や調整の回数を抑え、開発にかかるコスト低減につながる。
本来、動作検証には実機や実環境が欠かせないが、開発コストを押し上げる要因となりやすい。設備の稼働費や保守費に加え、試験の準備・結果の確認にも工数がかかるうえ、特殊な環境での検証は現実的に難しいためである。
一方、シミュレーション環境であればこうした制約を受けずに、仮想空間上で条件を変えながら繰り返し検証できるため、コスト負担を抑えやすい。
学習や検証にかかる時間を短縮できる
Sim2Realには、AIの学習やロボットの検証を効率化し、開発期間を短縮するメリットもある。
実機を何十台も並べて学習させるには、ハードウェアの調達や維持だけで多大なコストがかかる。一方、クラウド上に多数のシミュレーション環境を並行して立ち上げれば、短時間で多くのパターンを検証することが可能である。
現実世界での試行錯誤を最小限に抑えつつ、実用化までの時間短縮につながると期待されている。
危険な動作も安全に検証できる
Sim2Realを活用すれば、実機で試すことが難しい危険な動作や過酷な環境も、仮想空間で安全に検証できる。
例えば、ロボットの衝突や設備の故障時の動作だけでなく、自然災害が発生した状況、宇宙・深海・高温・高圧といった現実では再現が難しい環境も、シミュレーション上で試すことが可能である。
実機や人への影響を抑えながら多様なケースを検証できるため、安全性を確保しつつ開発を進められる点が強みといえる。
デジタルツインで完成イメージを共有できる
Sim2Realでは、デジタルツインを活用して設備やロボットを仮想空間に再現することで、完成後のイメージを関係者間で共有しやすくなる。
ロボットの配置や動作、障害物の位置などを3D空間で確認できれば、技術者だけでなく現場担当者や管理者も共通認識を持ちやすい。認識の違いや問題点を早い段階で確認することで、関係者間の合意形成を進めやすくなるだろう。
Sim2Realで生じるリアリティギャップとは
Sim2Realの活用で障壁となるのが、シミュレーション上で学習したAIが現実の環境では同じように動作しない「リアリティギャップ」である。これは、現実にはセンサーの誤差や機械の個体差、予測できない要因などが存在するために生じる。
主な要因には、次のようなものがある。
| 要因 | 具体例 |
| センサー | カメラのノイズ・歪み、照明条件の違い |
| アクチュエーター(駆動装置) | 摩擦、動作遅延、温度による影響 |
| 物体 | 摩擦、変形 |
現実世界でこうした誤差が生じると、シミュレーションでは正常に動作したAIが、実機では期待どおりに動作しない場合がある。
リアリティギャップを減らすためのアプローチについては、次章で解説する。
Sim2Realのリアリティギャップを小さくする方法
ここでは、Sim2Realのリアリティギャップを小さくする主な3つの方法を紹介する。
●ドメインランダム化
●ドメイン適応
●システム同定
ドメインランダム化
ドメインランダム化とは、シミュレーション内の条件を意図的に変化させながらAIを学習させる手法である。具体的には、次のような要素をランダムに変動させる。
●床の摩擦
●センサーに加わるノイズ
●物体の位置
●カメラの角度 など
現実で起こり得るばらつきを加えて、特定の環境下だけで通用するパターンを学習することを防ぐ。
ドメイン適応
ドメイン適応は、シミュレーションで得たデータと現実世界のデータの違いをAIに学習させ、両者の差を補正する手法である。
例えば、仮想空間で生成した画像と実際のカメラ画像では、色や質感、光の当たり方などが異なる。そこで、実データの一部を利用してAIによる出力を調整し、異なる環境でも性能を発揮できるようにする。
シミュレーションで学習したモデルを大きく作り直すことなく、現実の環境に適応させやすい点が特徴である。
システム同定
システム同定は、実機や設備から得たデータをもとに、シミュレーションの物理パラメータを調整する手法である。
例えば、ロボットの関節に生じる摩擦やモーターの反応などを仮想空間に反映する。現実の挙動に近いシミュレーション環境を構築することで、学習したAIを実機へ移した際の性能差を小さくする。
Sim2Realの活用分野
続いて、Sim2Realの主な活用分野を紹介する。
●ヒューマノイドロボット・フィジカルAI
●自動運転
●物流・倉庫
ヒューマノイドロボット・フィジカルAI
Sim2Realは、二足歩行で動くヒューマノイドロボットや、フィジカルAIの開発に活用されている。フィジカルAIとは、ロボットが複雑な行動を自律的に行えるようにする技術である。人と同じ空間で動くヒューマノイドロボットの開発には、フィジカルAIの技術が用いられている。
しかし、ヒューマノイドロボットの歩行や物体の運搬などを、実機だけで繰り返し学習・検証することは難しい。そこでSim2Realを活用し、仮想空間でさまざまな動作を学習させたうえで、実際のロボットへ適用する。フィジカルAIを搭載したロボットを現実世界で動かすために、Sim2Realの活用が進んでいる。
ヒューマノイドロボットやフィジカルAIについて詳しくは、以下の記事を参考にされたい。
関連記事
ヒューマノイドロボットとは?今知るべき種類・活用分野・日本企業
ヒューマノイドロボットの課題7つと解決策|技術・コスト・安全面まで
ヒューマノイドロボットの市場規模は?2030年・2050年予測と各国の動向
フィジカルAIとは?生成AIとの違いや仕組み、活用分野をわかりやすく解説
自動運転
自動運転の開発では、Sim2Realを活用して、現実の道路環境では再現しにくいさまざまな状況を仮想空間で学習・検証している。雨や夜間、交通量の変化、突然の飛び出しなどをシミュレーション上で経験させることで、実走行だけでは集めにくいデータを補える。
前述の強化学習は、自動運転の開発でも中心的な役割を担う。車線変更や減速といった判断を仮想空間で何度も試し、安全な走行につながる行動を選べるようAIを訓練できる。
シミュレーションで学習したモデルを実際の車両に適用することで、実走行の負担やリスクを抑えながら自動運転技術の開発を進められる。
強化学習について詳しくは、以下の記事を参考にされたい。
関連記事
強化学習とは?仕組みや教師あり・なし学習との違い、具体例まで
物流・倉庫
物流・倉庫の分野では、搬送ロボットやピッキングロボットの動作を事前に検証するために、Sim2Realが活用されている。
具体的には、棚や商品の配置、人の動線、通路上の障害物などを仮想空間に再現し、ロボットの経路や作業手順を検証する。
実際の倉庫で検証すると、作業の中断や接触事故につながる可能性があるが、シミュレーション環境ではさまざまな条件を安全に試すことができる点がメリットといえる。
Sim2Realを導入・活用する際の注意点
Sim2Realを導入・活用する際に注意しておきたいポイントを解説する。
●最初から大規模なシミュレーション環境を構築しない
●シミュレーションだけで判断せず実機で検証する
最初から大規模なシミュレーション環境を構築しない
Sim2Realを始める際には、対象を絞って小規模な検証から取り組むことが重要である。最初から工場全体や複数の工程を仮想空間に再現すると、環境構築や調整に多くの時間とコストがかかるためである。
まずは、特定の部品を対象としたピッキングや、一部エリアの搬送経路など、目的を限定して効果を確かめることが推奨される。結果や課題を確認しながら対象範囲を広げることで、過剰な投資を避けつつ、導入効果を検証しやすくなるだろう。
シミュレーションだけで判断せず実機で検証する
前述のように、Sim2Realにはリアリティギャップが生じる可能性があるため、仮想空間で良好な結果が得られても、そのまま実運用に移せるとは限らない。現実には、機器の摩耗や個体差、振動、照明の変化、人の動きなど、シミュレーションで再現しきれない要素が存在する。
そのため、シミュレーションで十分に検証した後に、実際の設備や環境を使って動作を確認することが欠かせない。限定された条件から実機検証を始め、結果をシミュレーションやAIモデルへ反映しながら精度を高めることが重要である。
まとめ
Sim2Realは、AIやロボットの動きを仮想空間で学習・検証し、その成果を実機に適用する技術である。
現実世界だけでは難しい試行錯誤を安全かつ効率的に行える一方、シミュレーションと現実の間にはギャップが生じる可能性がある。そのため、ドメインランダム化やシステム同定などの手法を用いてギャップを小さくするアプローチが欠かせない。
Sim2Realは、中長期的な視点で取り組む必要のある技術である。物流・倉庫や店舗運営など、現場の業務効率化を今すぐ図りたい場合には、すでに実用化されている自律型運搬ロボットの導入も一つの選択肢である。
株式会社ミライト・ワンは、複数台連携と高性能サスペンションで飲食店の配膳・下膳や倉庫内搬送を支える「Servi Plus(サービィプラス)」や、さまざまな形状の専用棚に自動ドッキングできる「カチャカプロ」など、現場のニーズに合わせて選べる自律型運搬ロボットを提供している。詳しくは、以下のリンクを参考にされたい。
あわせて読みたい記事


関連するソリューション
ミライト・ワンのソリューションに関するご質問、ご相談など
ございましたらお気軽にお問い合わせください。
最新の特集
コンテック特集